Bump-Control

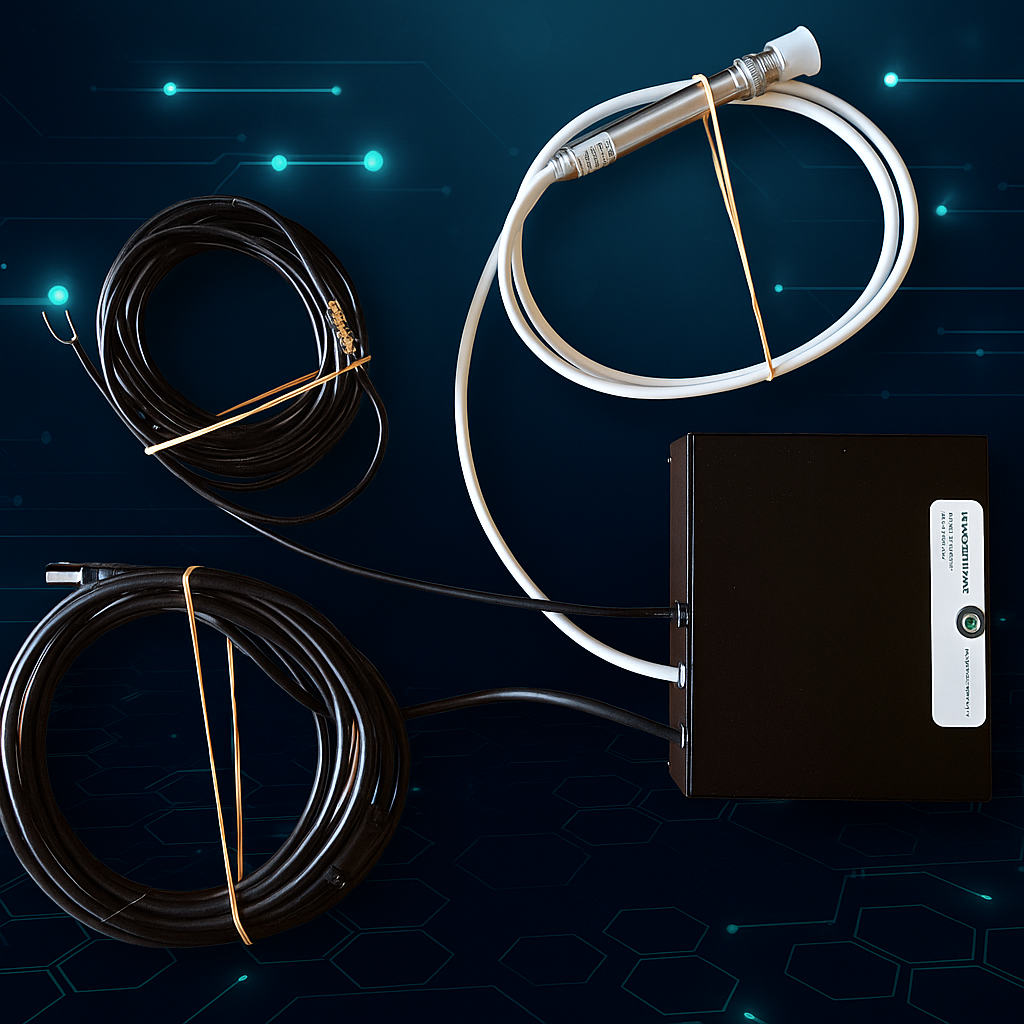
Das Bumping-System verbindet die präzise Positionierung eines CNC-Portals mit einer zeitgesteuerten Ventilansteuerung. Der Bumpkopf fährt die programmierten Padpositionen eines Wafers an und dosiert dort Lotkugeln als definierte Kontakte für den nachfolgenden Flip-Chip-Verbindungsschritt.

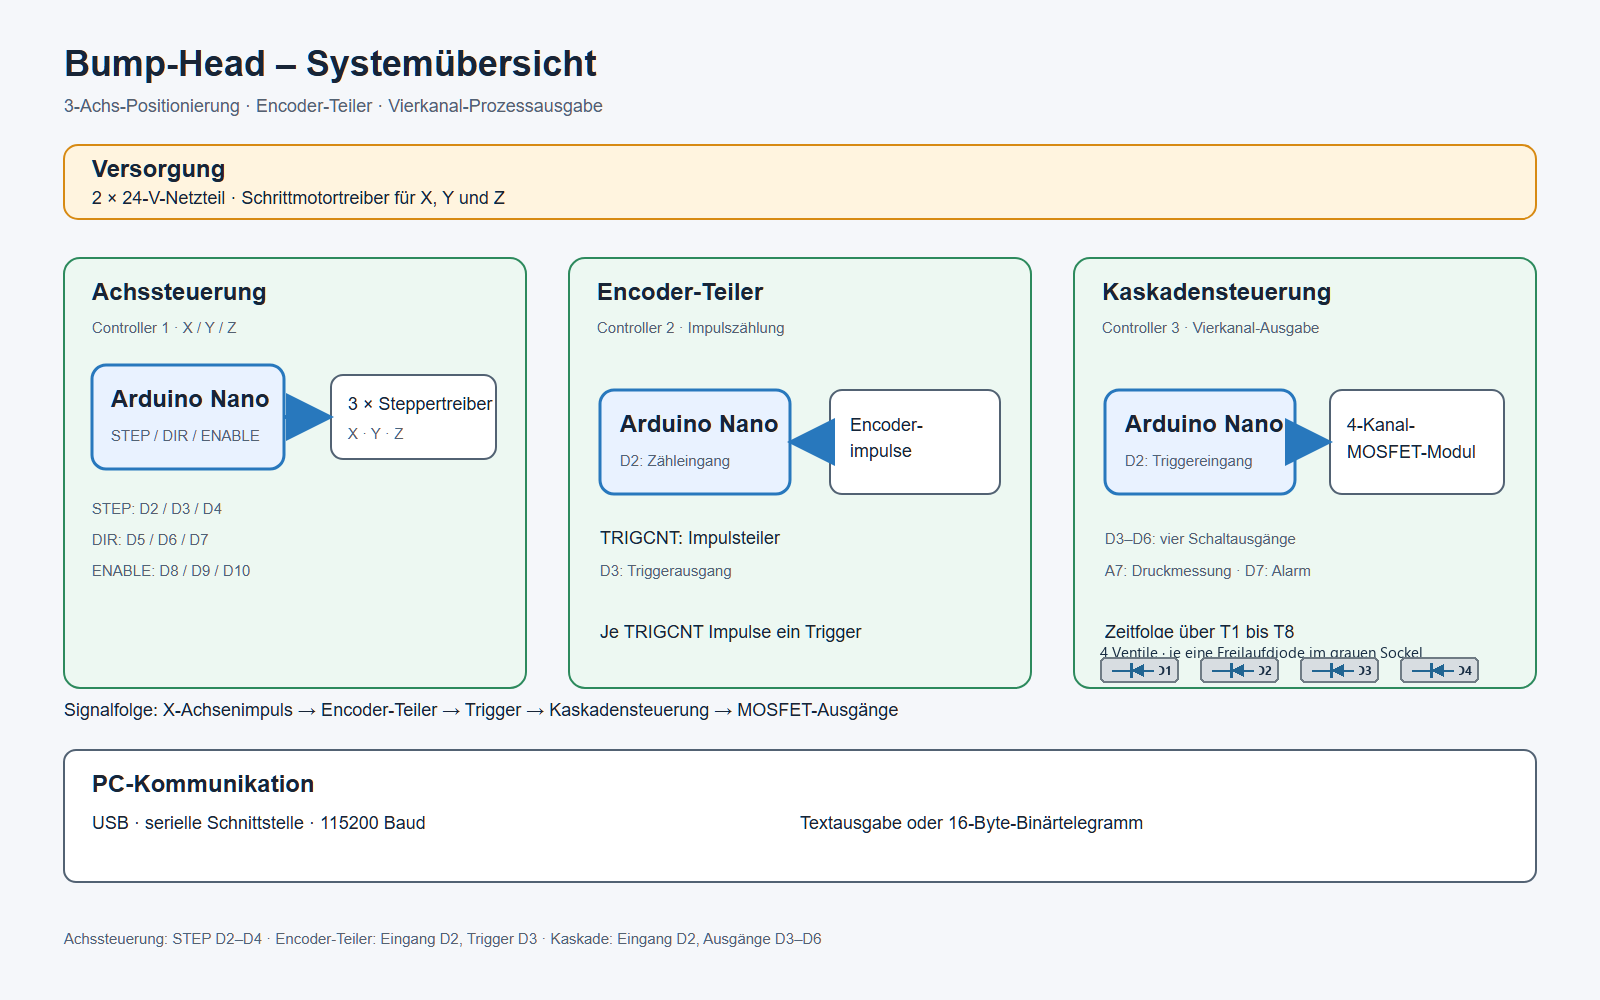
Die Bewegungssteuerung arbeitet dreiachsig in X, Y und Z. Für den Bumping-Ablauf wertet der Encoder-Controller die STEP-Impulse der X-Achse aus. Sobald der eingestellte Zählschwellwert erreicht ist, löst er die Vierkanal-Kaskade aus. So werden Positionierung, Ventilimpulse und parametrierbare Bumping-Profile miteinander synchronisiert.

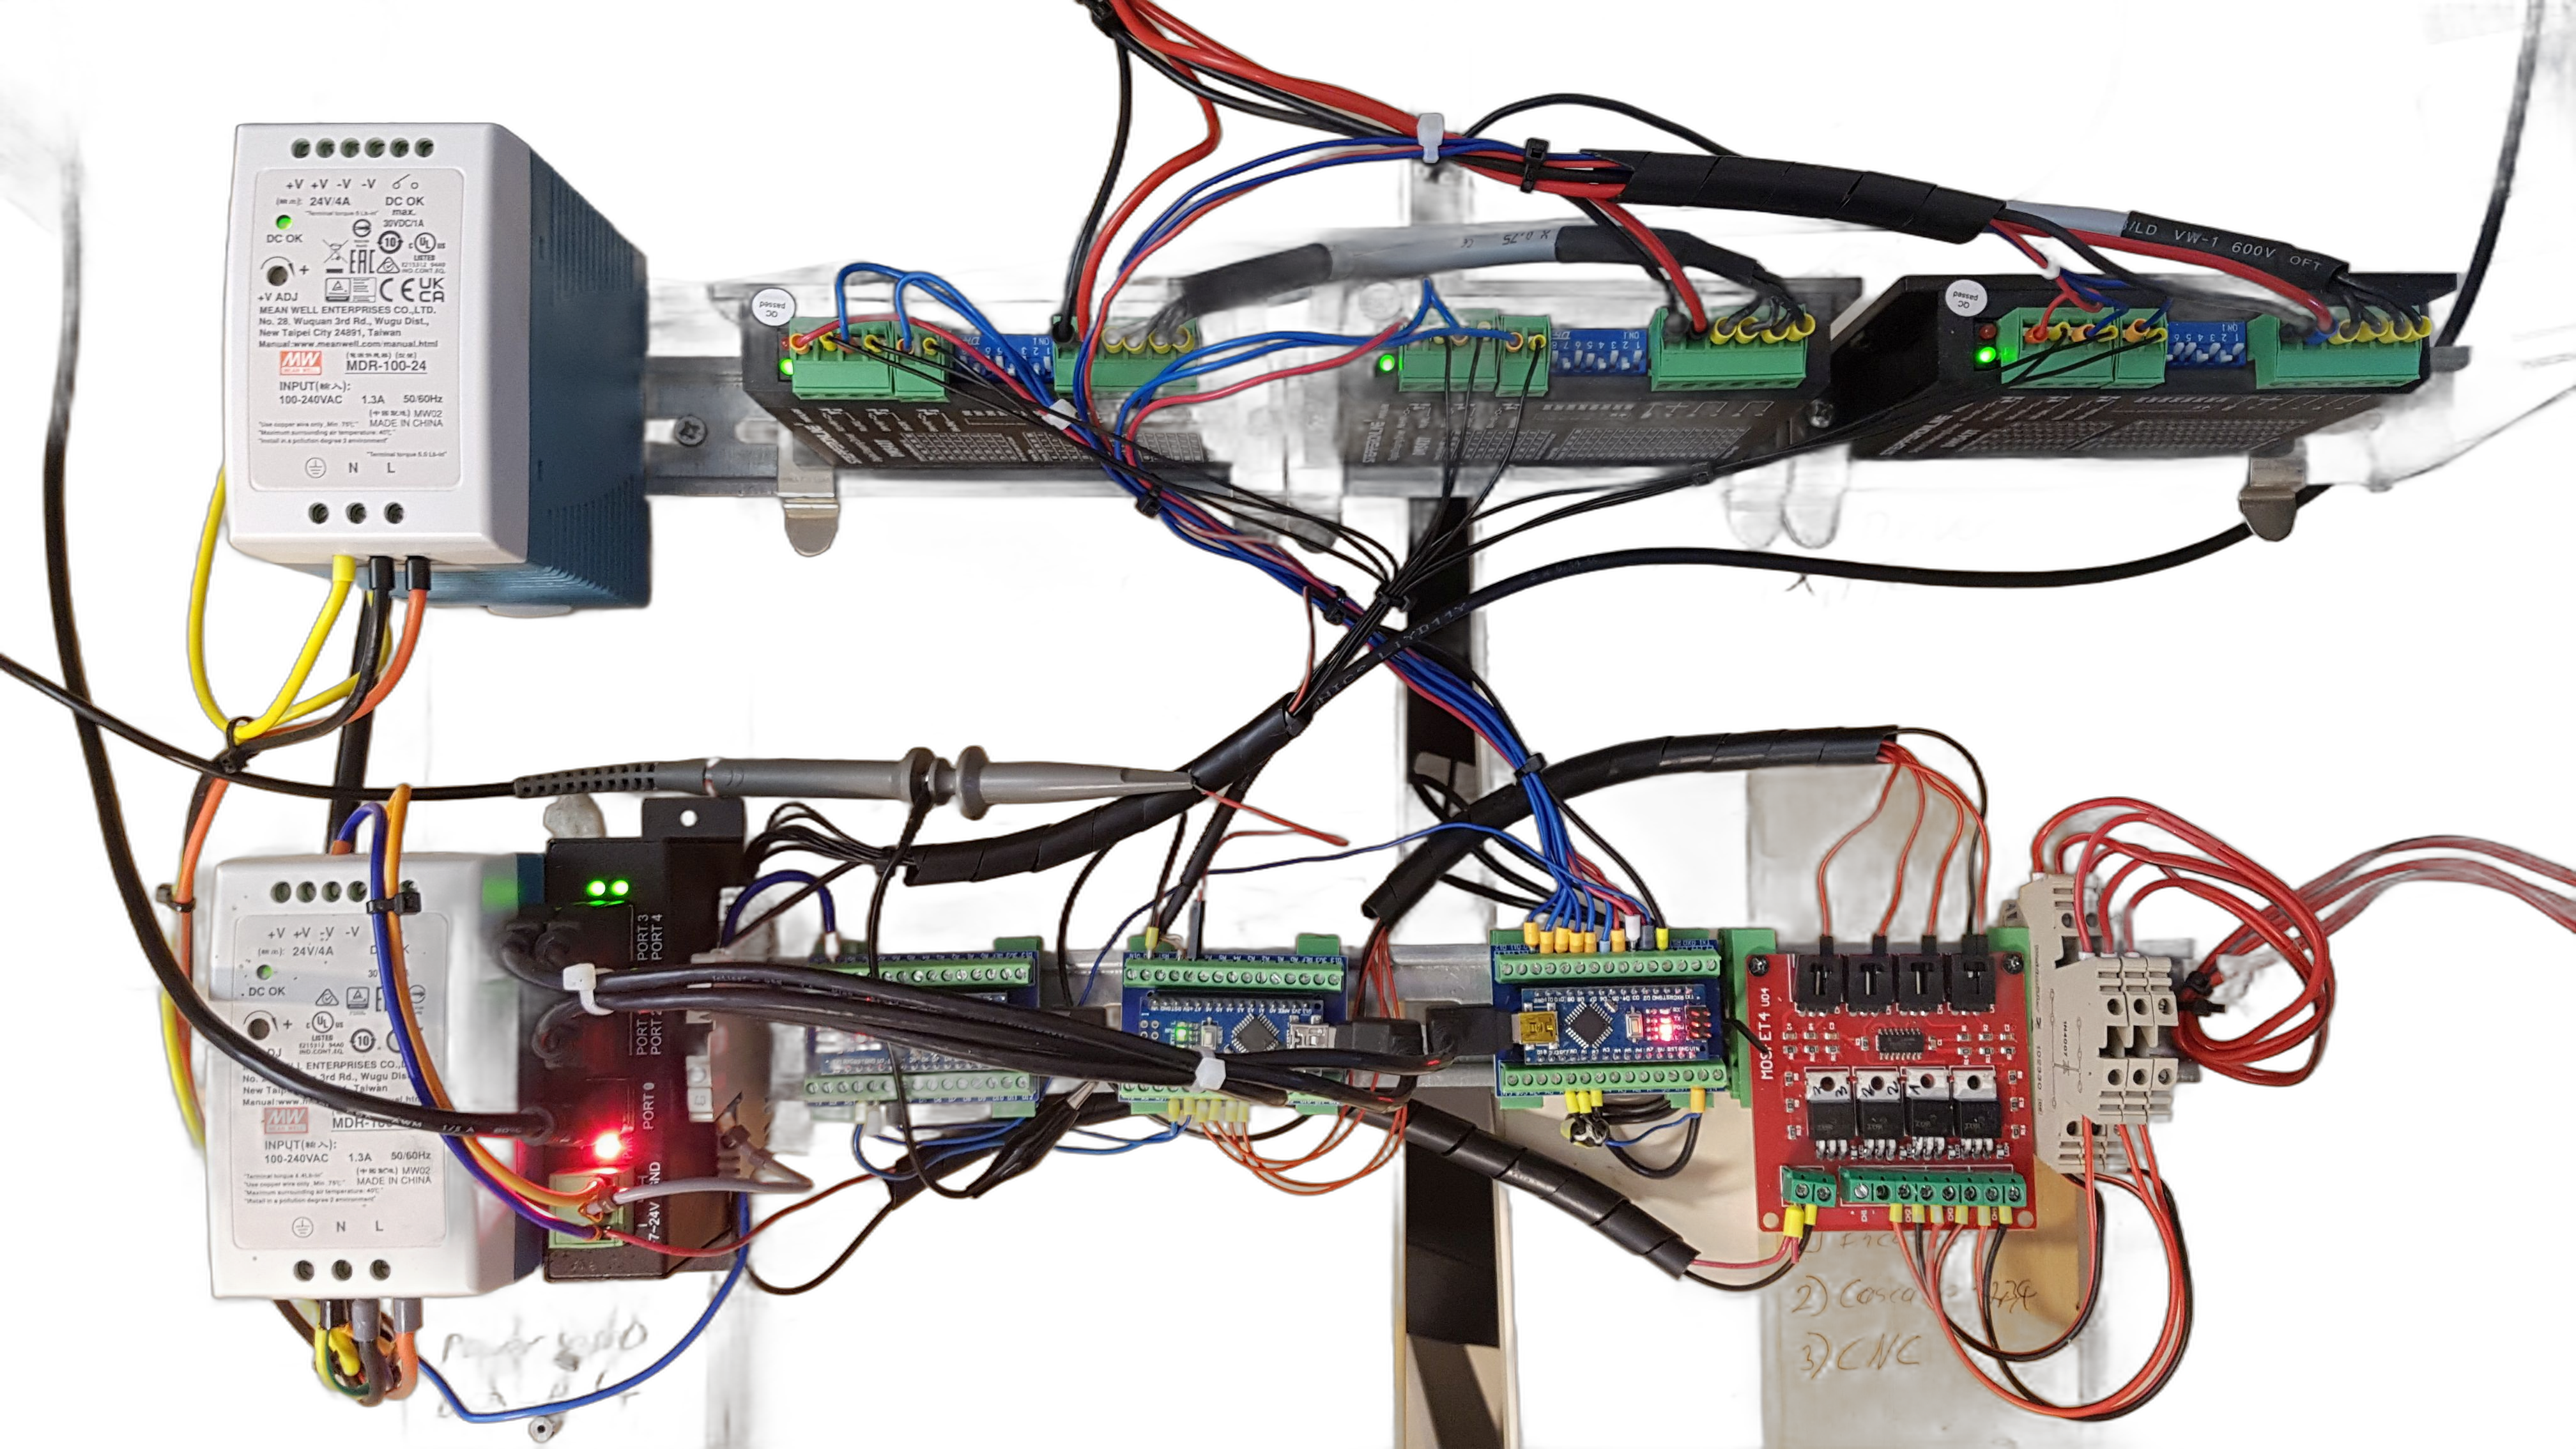
Elektrischer Aufbau mit zwei Netzteilen, drei Achsensteuerungen, Encoder- und Kaskaden-Controller sowie vierkanaligem MOSFET-Modul. Der aktuelle Aufbau kombiniert zwei Netzteile, die Steuerung der drei Achsen, den CNCStep-Fahrcontroller, den BumpAxEnc-Encoder, den EncCascade-Controller und ein vierkanaliges MOSFET-Modul.

Dokumentation und Schaltungsübersicht

Die ergänzenden Dokumente beschreiben den Aufbau aus zwei Netzteilen, der dreiachsigen CNC-Steuerung, dem Encoder- und dem Kaskaden-Controller sowie dem vierkanaligen MOSFET-Modul.

BumpingSystemOverview.pdf: Systemaufbau, Funktionen und Prozessablauf

Verdrahtungsplan.pdf: Signalwege, Pins, Register und Anschlüsse

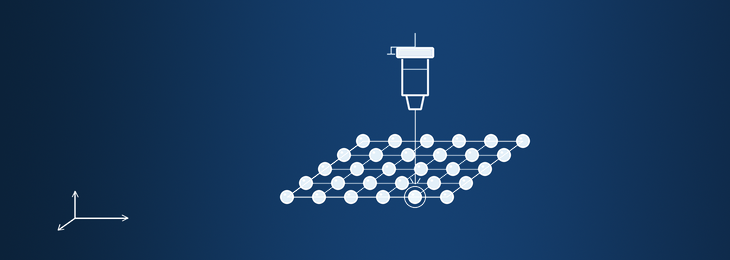
Systemübersicht: Gerberdaten legen die Waferpad-Positionen fest; das CNC-Portal positioniert den Bumpkopf an diesen Koordinaten. Die Waferpads werden aus der Gerberdatei des Wafer-Layouts übernommen. Das CNC-Portal fährt den Bumpkopf zu den programmierten Padkoordinaten und verbindet damit die digitale Prozessplanung mit der mechanischen Positionierung.
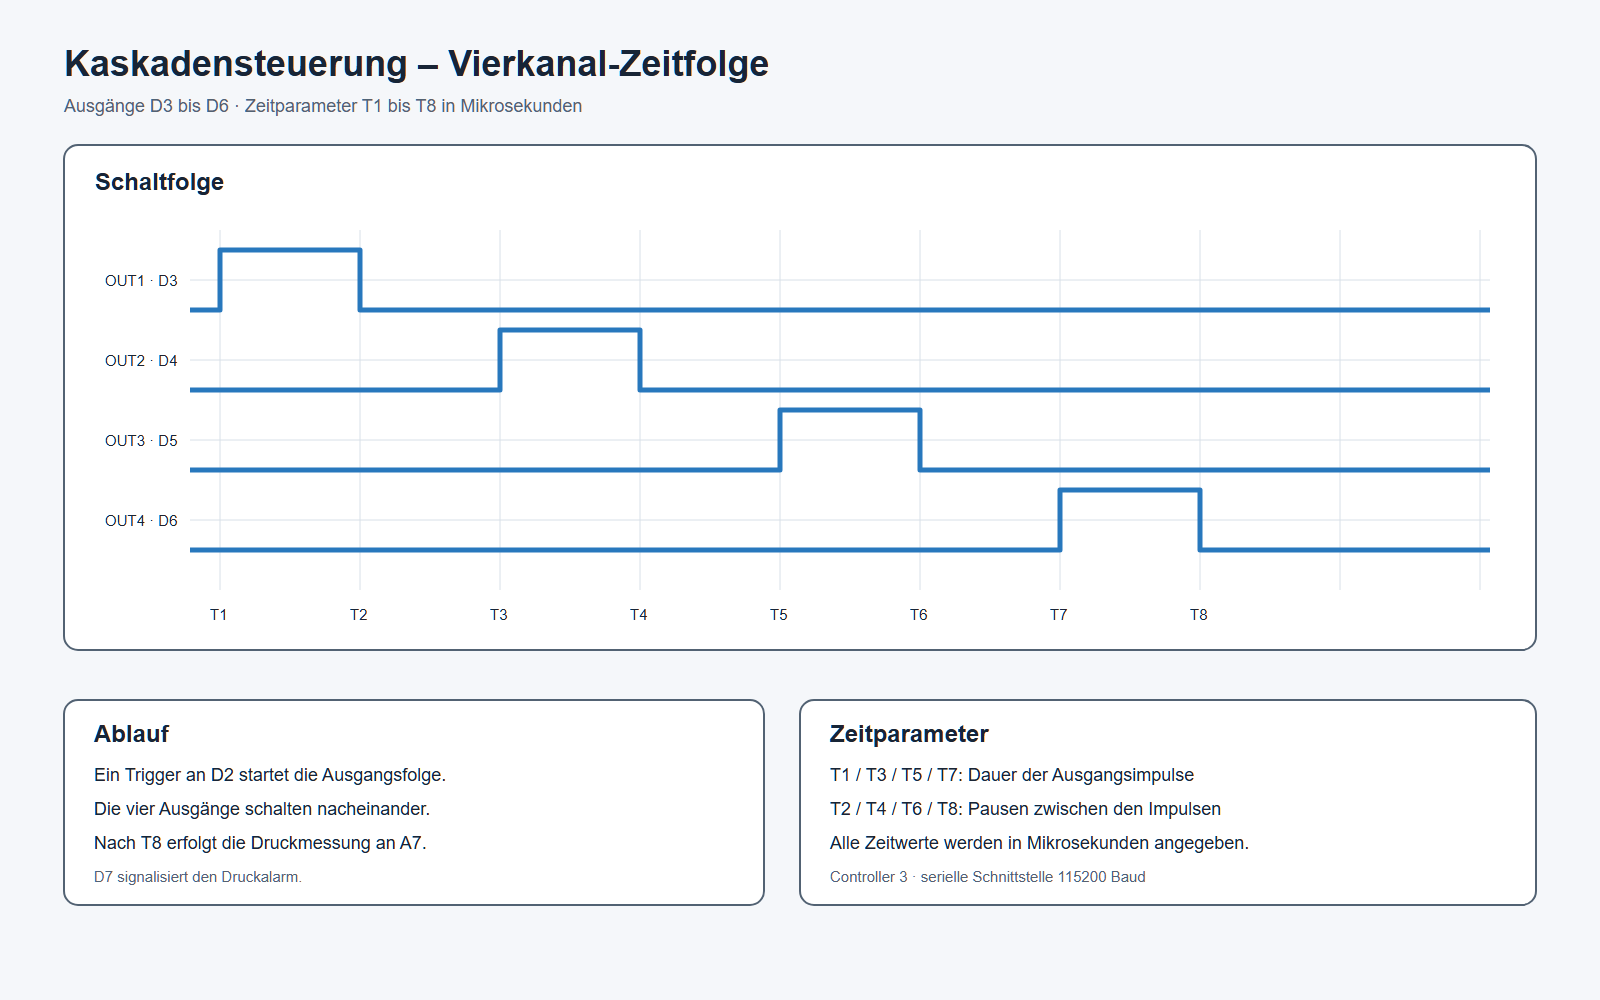
Zeitdiagramm der Encoder-Auslösung und der vier zeitlich parametrierten Ventilkanäle der Kaskade. Der Bumpkopf dosiert Lotkugeln über Ventile und Kapillaren auf die programmierten Padpositionen. Encoder und Kaskadensteuerung synchronisieren die Ventilimpulse mit der Bewegung des CNC-Portals. Die vier Ausgänge werden in einer einstellbaren Zeitfolge geschaltet; Impulsdauer und Abstände lassen sich für unterschiedliche Bumping-Profile parametrieren.
Beispielwerte der Anlage: Bei 70 mm/s sind Bumpfrequenzen von etwa 200 Hz möglich. Für eine Kaskaden-Zeiteinstellung von 1 ms wird eine technisch erreichbare Höchstfrequenz von rund 400 Bumps/s angegeben. Der praktisch erreichbare Wert hängt unter anderem von Ventilen, Druck, Materialfluss und Bewegungsprofil ab.
Je nach Ausführung lassen sich Lotkugeln mit Durchmessern von beispielsweise 300 µm verarbeiten. Die spezialisierten Bumpköpfe und patentierten Verfahren werden von HT-Tech geliefert, mit der FlexxVision zusammenarbeitet.
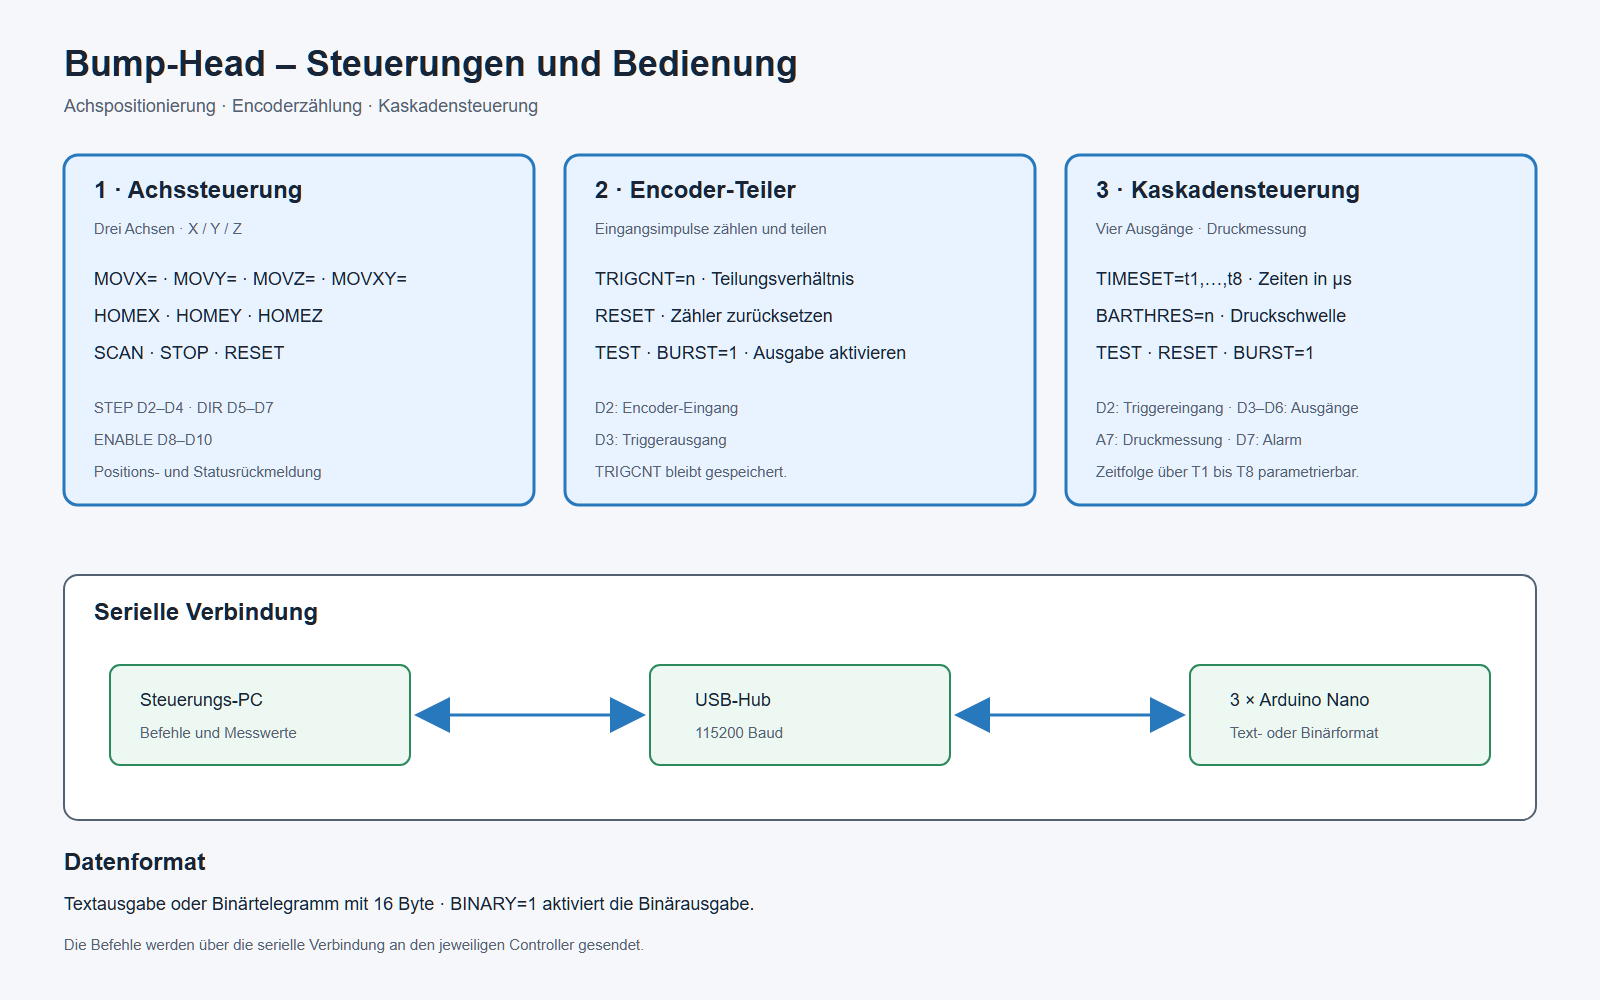
Übersicht der drei Controller und ihrer Aufgaben: CNCStep für die XYZ-Achsen, BumpAxEnc für Impulszählung und Trigger, EncCascade für vier zeitgesteuerte Ausgänge und Drucküberwachung. Die Übersicht fasst die drei Controller zusammen: CNCStep steuert die X-, Y- und Z-Achsen; BumpAxEnc zählt STEP-Impulse und erzeugt den Trigger; EncCascade schaltet vier zeitgesteuerte Ausgänge und überwacht den Druck. Der Steuerungs-PC kommuniziert seriell mit den Controllern.

Antriebssysteme

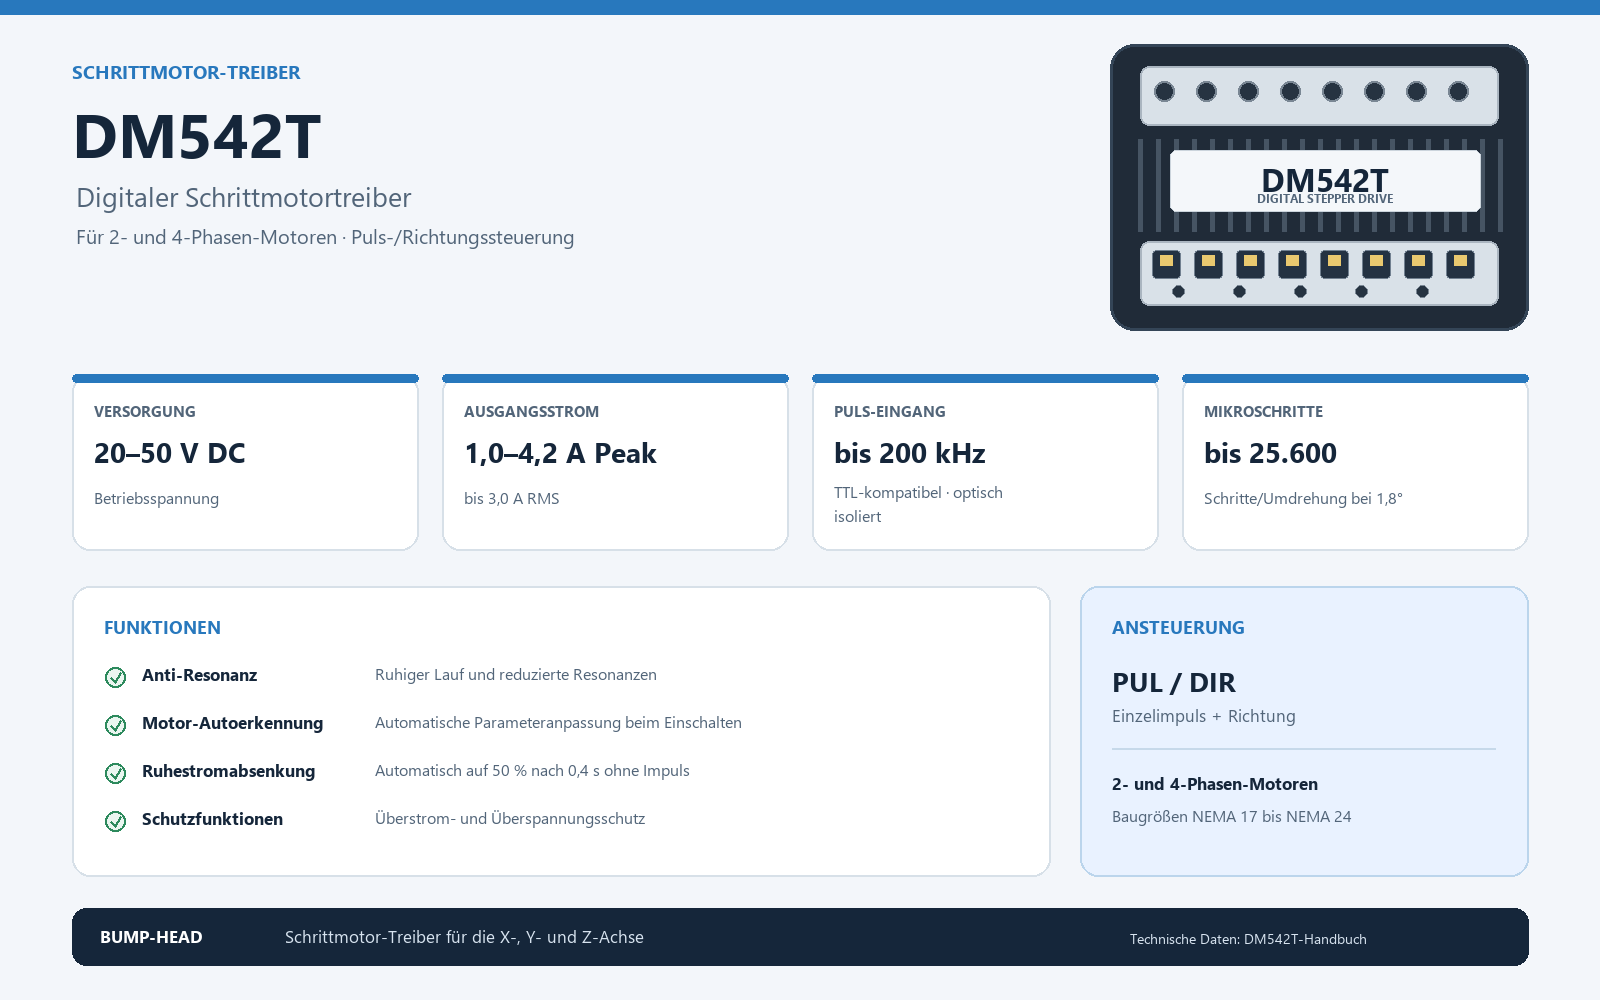
Die gezeigte Anlage verwendet drei Schrittmotorachsen mit je einem DM542T-Treiber für X, Y und Z. Die Treiber werden mit Puls- und Richtungssignalen angesteuert und ermöglichen einen fein aufgelösten Mikroschrittbetrieb.

Für andere Anforderungen kommen auch Closed-Loop-Antriebe oder Servosysteme mit Positionsrückmeldung infrage, etwa über Encoder oder lineare Glasmaßstäbe. Ob eine konkrete Kombination mit dem Fahrcontroller funktioniert, hängt von den verfügbaren Signalen und Schnittstellen ab. Solche Lösungen sind in der Regel komplexer und kostenintensiver.

DM542T-Schrittmotortreiber: 20 bis 50 V DC, bis 4,2 A Spitzenstrom, optisch isolierter STEP/DIR-Eingang und bis zu 25.600 Mikroschritte. Die DM542T sind digitale Schrittmotortreiber für Puls-/Richtungssteuerung. Die dargestellten Kenndaten umfassen 20–50 V DC Versorgung, 1,0–4,2 A Spitzenstrom (bis 3,0 A RMS), einen optisch isolierten Pulseingang bis 200 kHz und bis zu 25.600 Mikroschritte je Umdrehung bei einem 1,8°-Motor. Die passende Einstellung richtet sich nach Motor und Versorgung.

CNC-Fahrcontroller

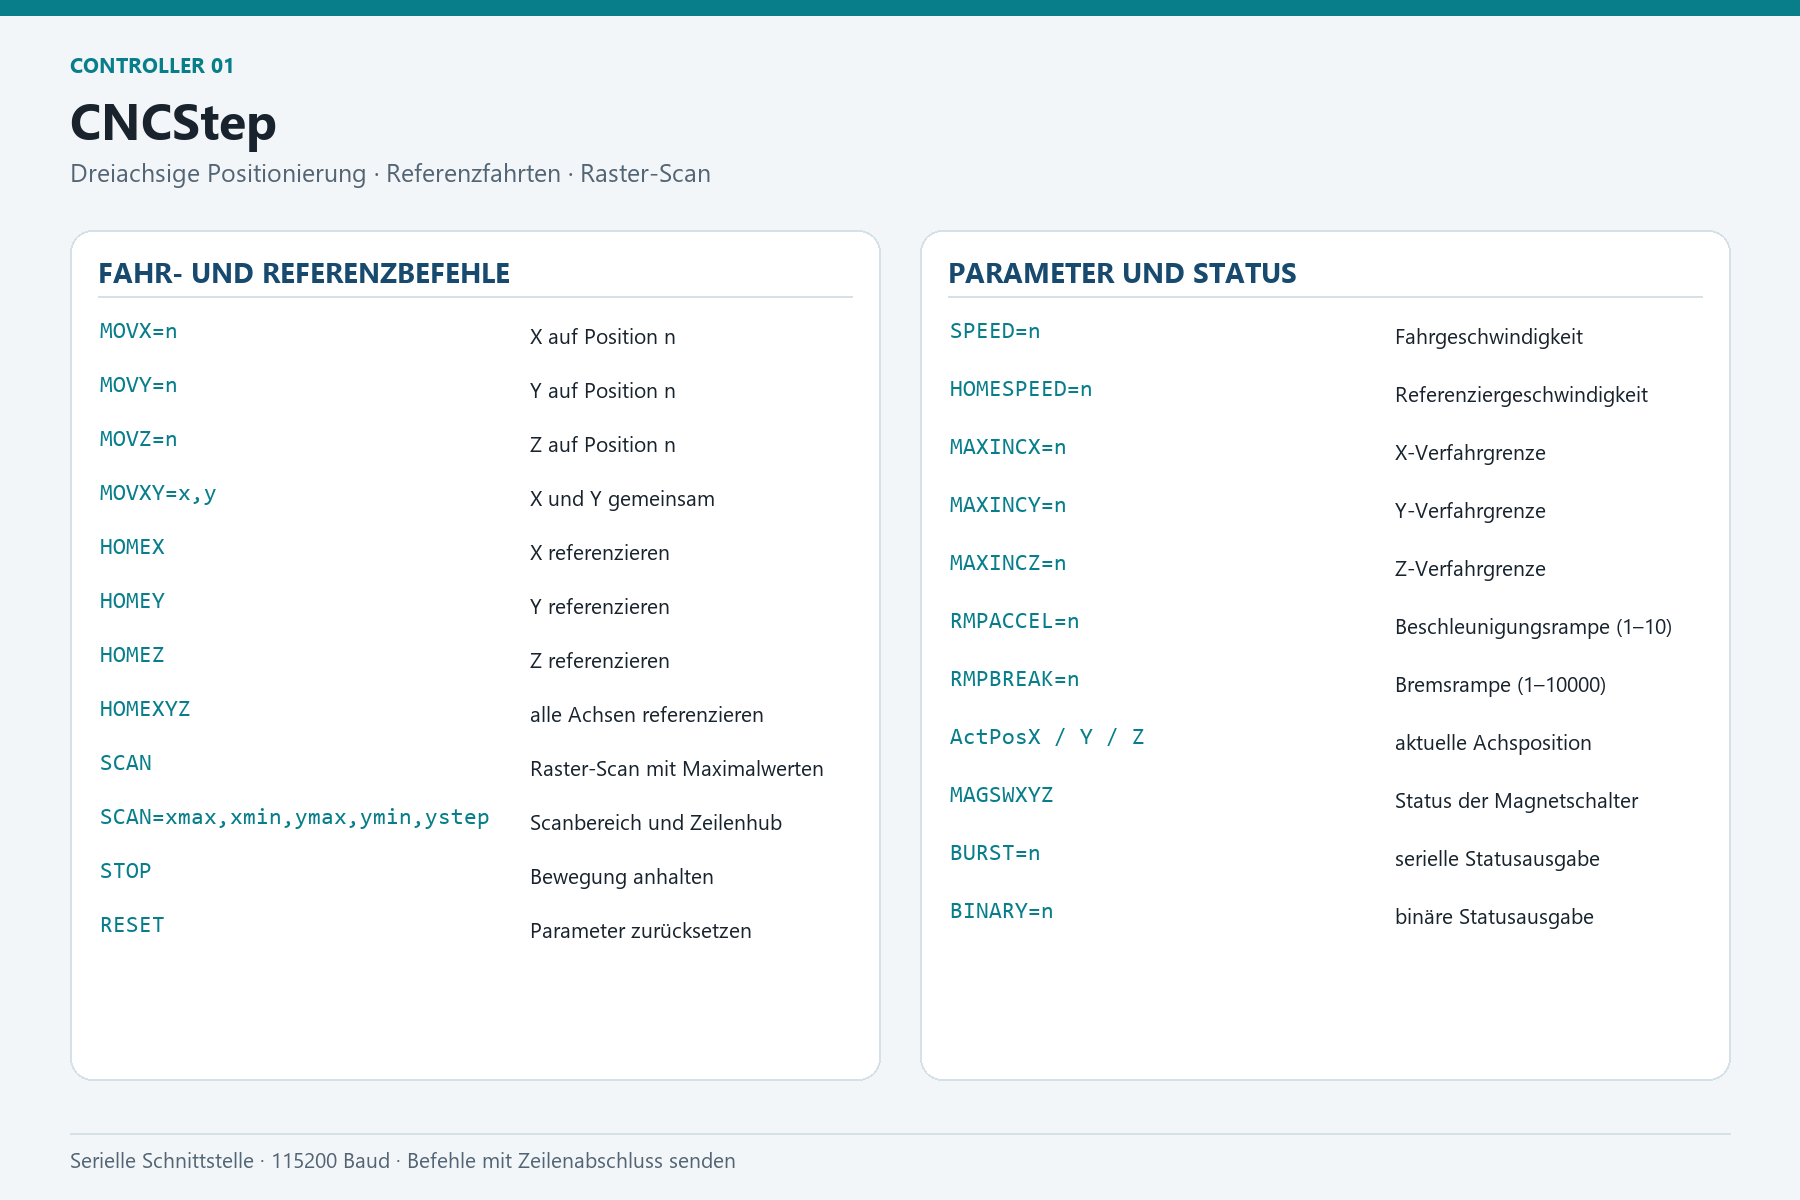
Der CNCStep-Controller setzt die Fahrbefehle der Software BumpCtrl in Bewegungen der X-, Y- und Z-Achse um. Er erzeugt die STEP- und DIR-Signale für die Motortreiber und verwaltet Zielpositionen, Referenzfahrten, Scanabläufe sowie Geschwindigkeitsrampen.

Für Inbetriebnahme, Tests oder eigene Steuerungssoftware lassen sich Befehle auch direkt über die serielle RS-232-Schnittstelle senden. Damit übernimmt der CNC-Controller die Positionierung, während Encoder und Kaskaden-Controller die zeitliche Auslösung der Bumping-Impulse koordinieren.

CNCStep-Controller für die dreiachsige X-, Y- und Z-Positionierung. Der CNCStep-Fahrcontroller erzeugt die STEP- und DIR-Signale für die drei Achsen X, Y und Z. Er übernimmt Zielpositionen, Referenzfahrten und koordinierte Bewegungsabläufe.

Achsen-Encoder und Impulstrigger

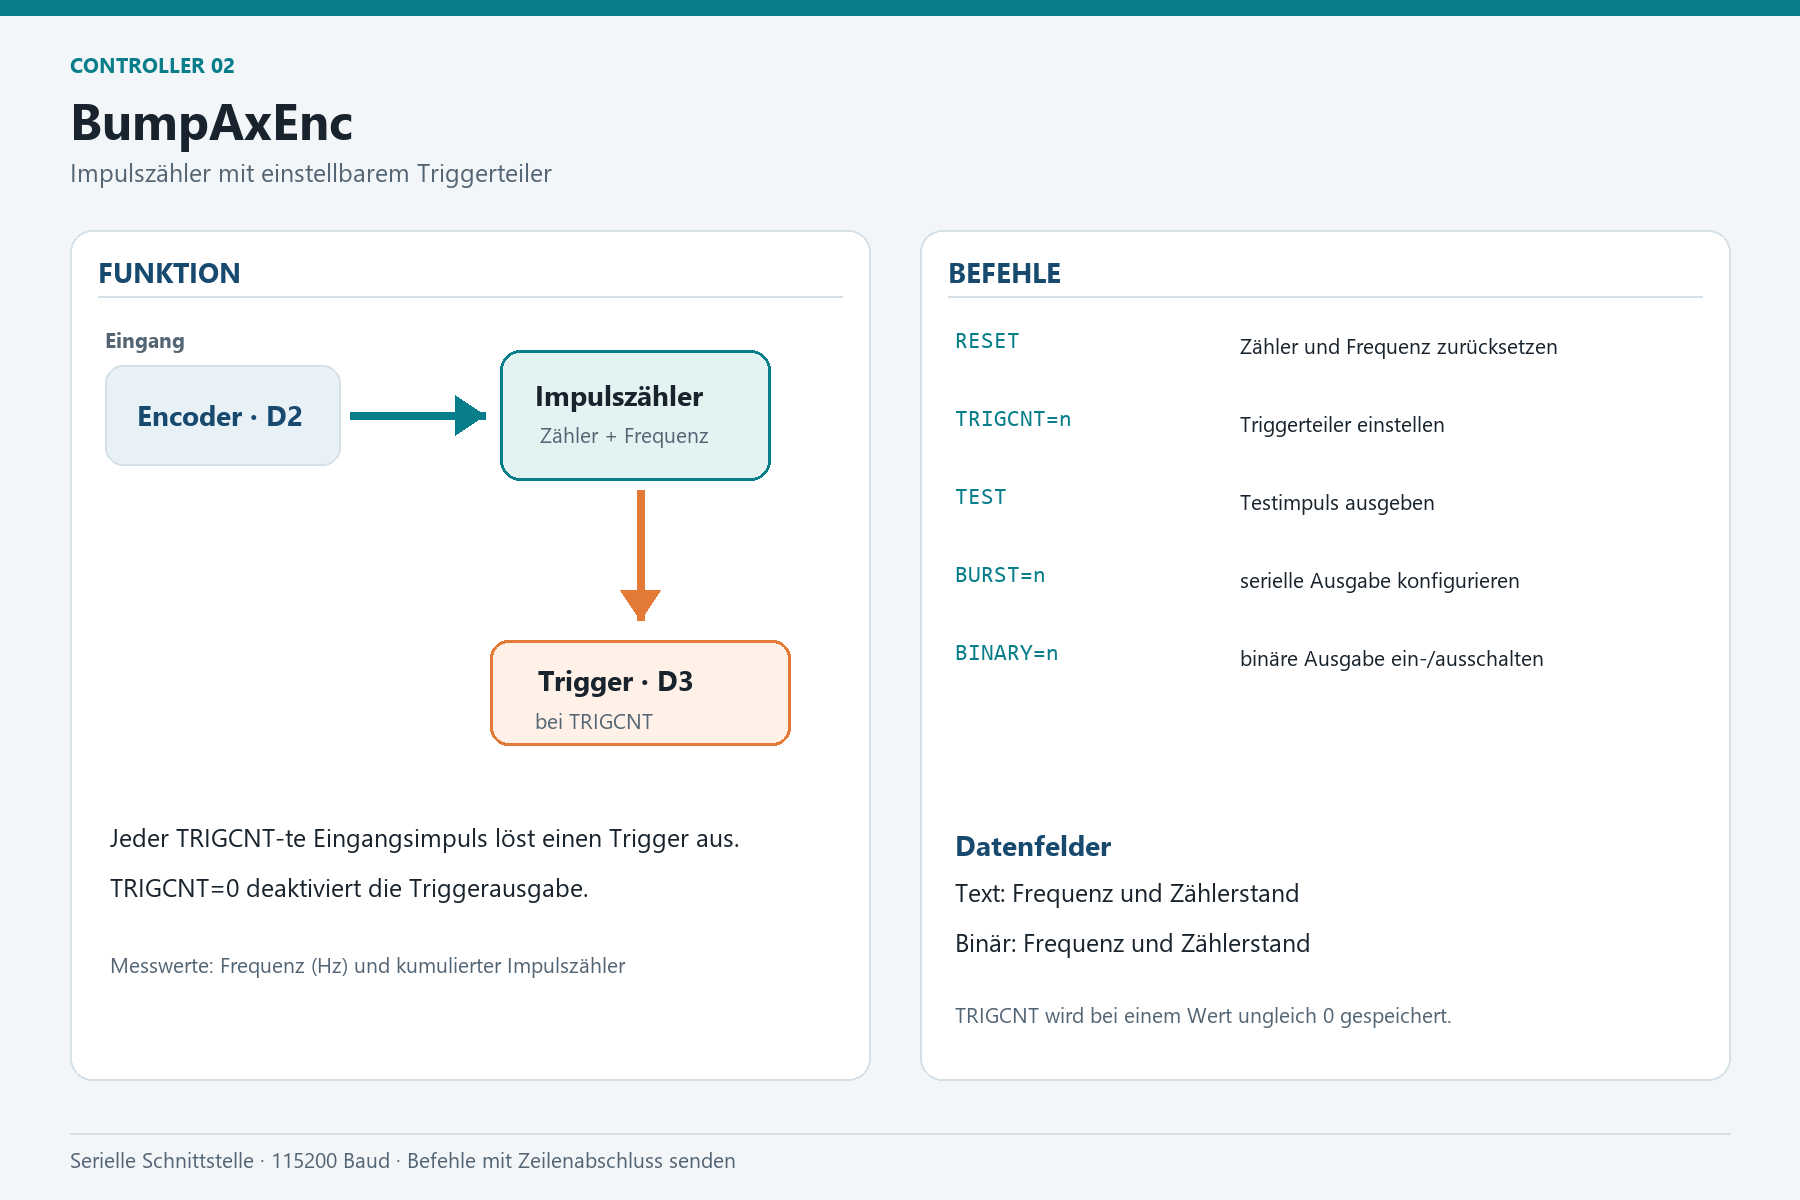
Der BumpAxEnc ist kein am Motor montierter Positionsgeber. Er zählt die STEP-Flanken des CNC-Fahrcontrollers an der X-Achse. Der Zählschwellwert wird über den Parameter TRIGCNT eingestellt. Nach Erreichen dieses Werts erzeugt der Controller einen kurzen TTL-Impuls am Ausgang D3.

Dieser Impuls startet die Kaskade am Interrupt-Eingang D2. Damit lässt sich die Ventilauslösung an den zurückgelegten X-Achsweg koppeln. Zusätzlich kann der Encoder-Controller Impulsfrequenz und Zählerstand über die serielle Verbindung ausgeben.

BumpAxEnc-Encoder-Controller: zählt X-Achsen-STEP-Impulse und löst nach einem einstellbaren Schwellwert die Kaskade aus. Der BumpAxEnc zählt die STEP-Flanken der X-Achse. Nach dem programmierten Schwellwert sendet er einen TTL-Trigger an den EncCascade-Controller.

Kaskadensteuerung und Drucküberwachung

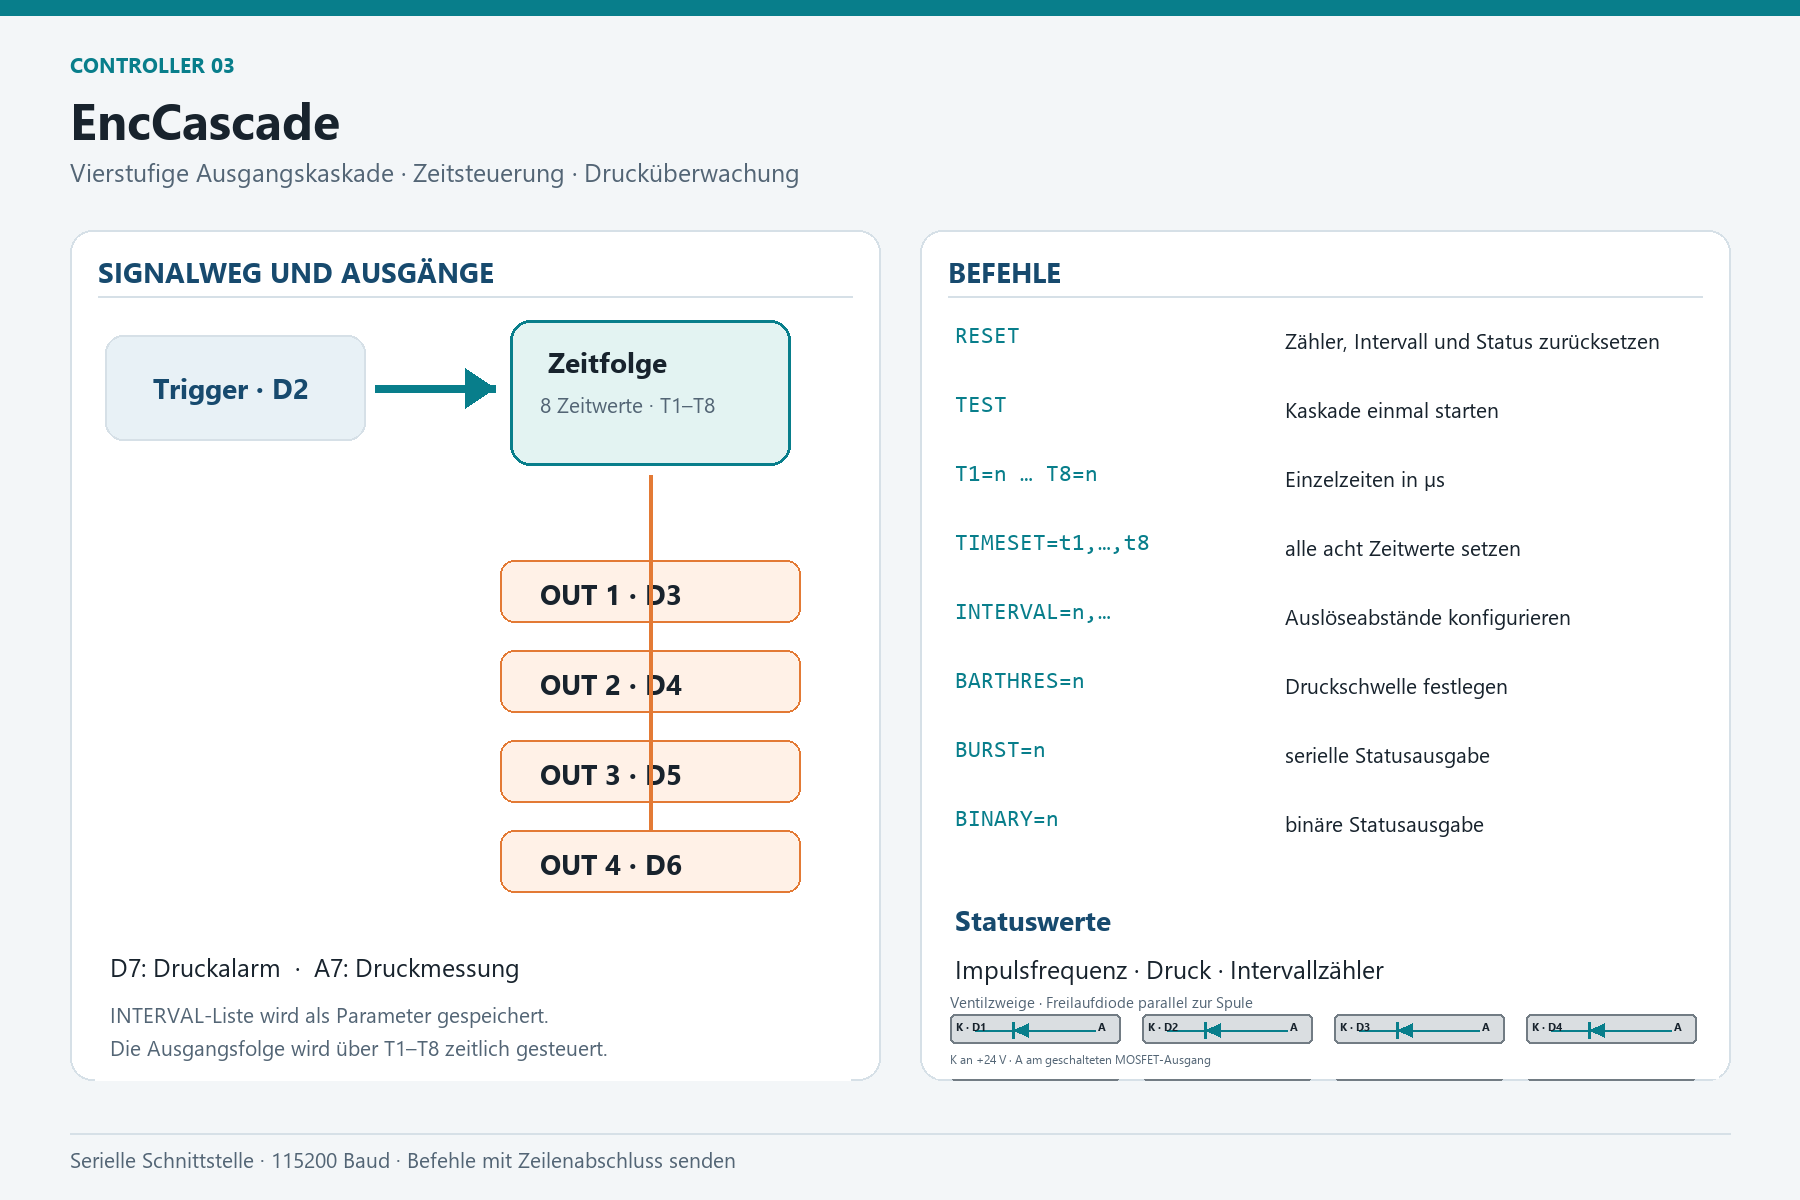
Der EncCascade empfängt den Trigger am Interrupt-Eingang D2 und startet eine parametrierbare Schaltfolge über vier Ausgänge (D3 bis D6). Über acht einstellbare Zeitparameter in Mikrosekunden legt der Controller die Pulsdauern und Abstände der vier Kanäle fest. Damit lässt sich die gesamte Schaltfolge auf unterschiedliche Bumping-Profile abstimmen.

Die Ausgänge steuern das vierkanalige MOSFET-Modul. In jedem Ventilzweig begrenzt eine Freilaufdiode die Spannungsspitze, die beim Abschalten der Ventilspule entsteht, und schützt so die MOSFET-Ausgangsstufe.

Nach der Schaltfolge misst der Controller den Druck. Unterschreitet der Messwert den eingestellten Grenzwert, setzt er den Druckalarm und hält weitere Kaskadenabläufe an, bis der Druck wieder ausreicht.

EncCascade-Controller mit vier zeitgesteuerten MOSFET-Ausgängen, Drucküberwachung und Druckalarm. Der EncCascade startet nach dem TTL-Trigger die parametrierbare Zeitfolge seiner vier Ausgänge. Das MOSFET-Modul schaltet die Ventile; Freilaufdioden begrenzen die Abschaltspannung der Ventilspulen. Anschließend prüft der Controller den Druck und setzt bei Unterschreitung des Grenzwerts einen Alarm.