PixelAnalysis

PatControl verfügt über Pixelsensoren, die über die integrierte Skriptsprache Lua gestartet werden. Jeder Sensor ist mit einem Prüfplan verbunden, der sich über die Prozesssteuerung laden lässt, zum Beispiel ein Rotationsprüfplan. Jeder Kameratrigger löst Ereignisse im zugehörigen Skript aus und startet die benötigten Pixelsensoren. Der Prüfplan kann Lua benutzerdefinierte Parameter als Ereignisse übergeben. So lassen sich Position und Art der Sensoren auch während des Maschinenbetriebs anpassen. Lua kann diese Parameter beispielsweise anhand von Messwerttrends oder des Stichprobenumfangs aktualisieren (dynamische statistische Prozesskontrolle, SPC).

Die Sensorergebnisse (PatResults) können auf der PatControl-Oberfläche als Rechtecke, Kreise, Dreiecke oder Texte dargestellt werden. Außerdem können sie Datenübertragungen und Schaltzustände auslösen.

Pixelsensoren Übersicht

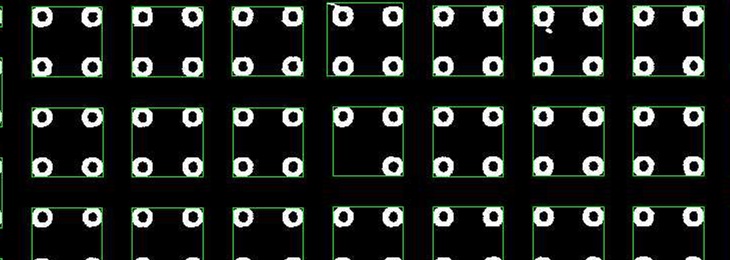
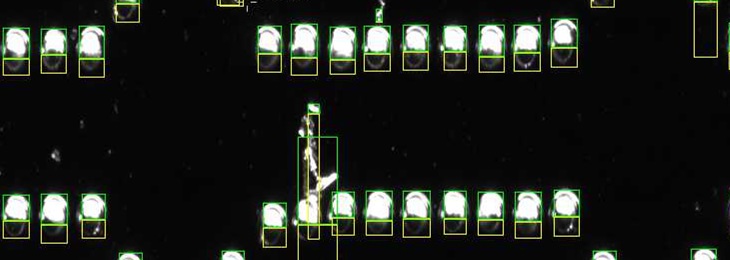
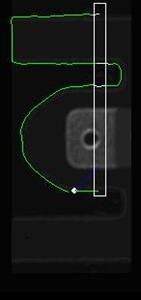
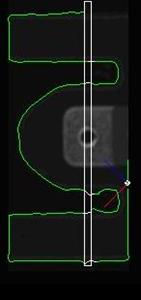
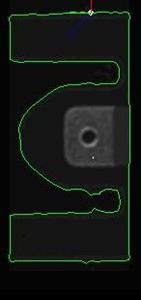
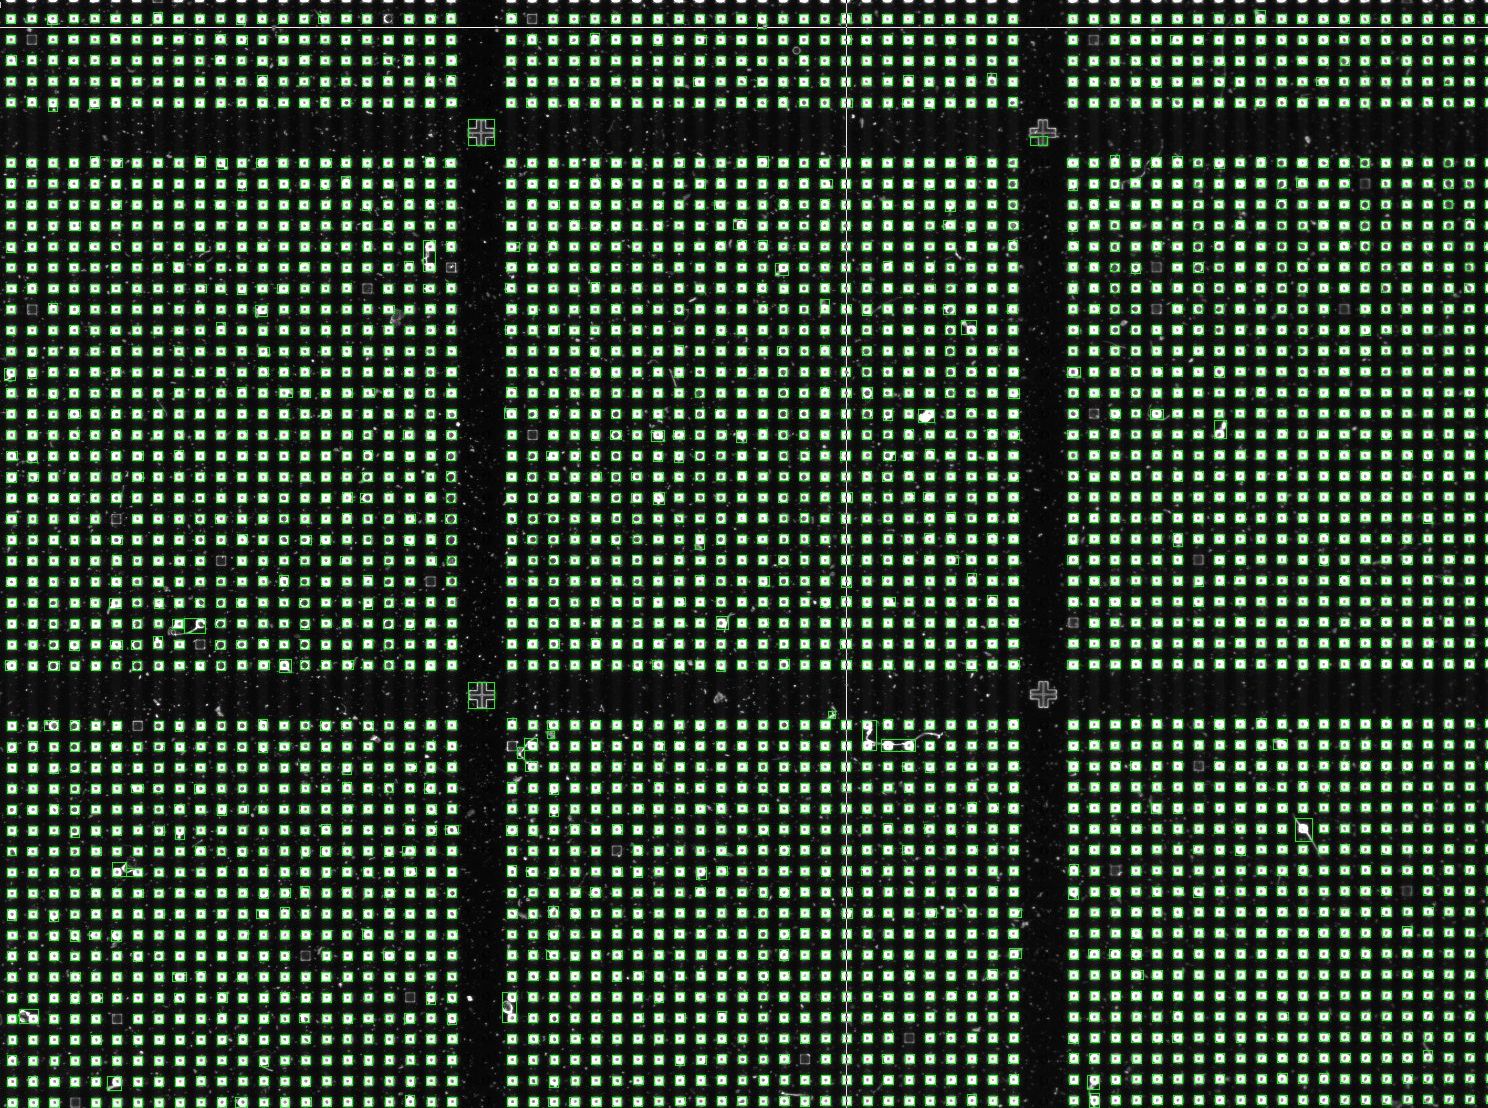
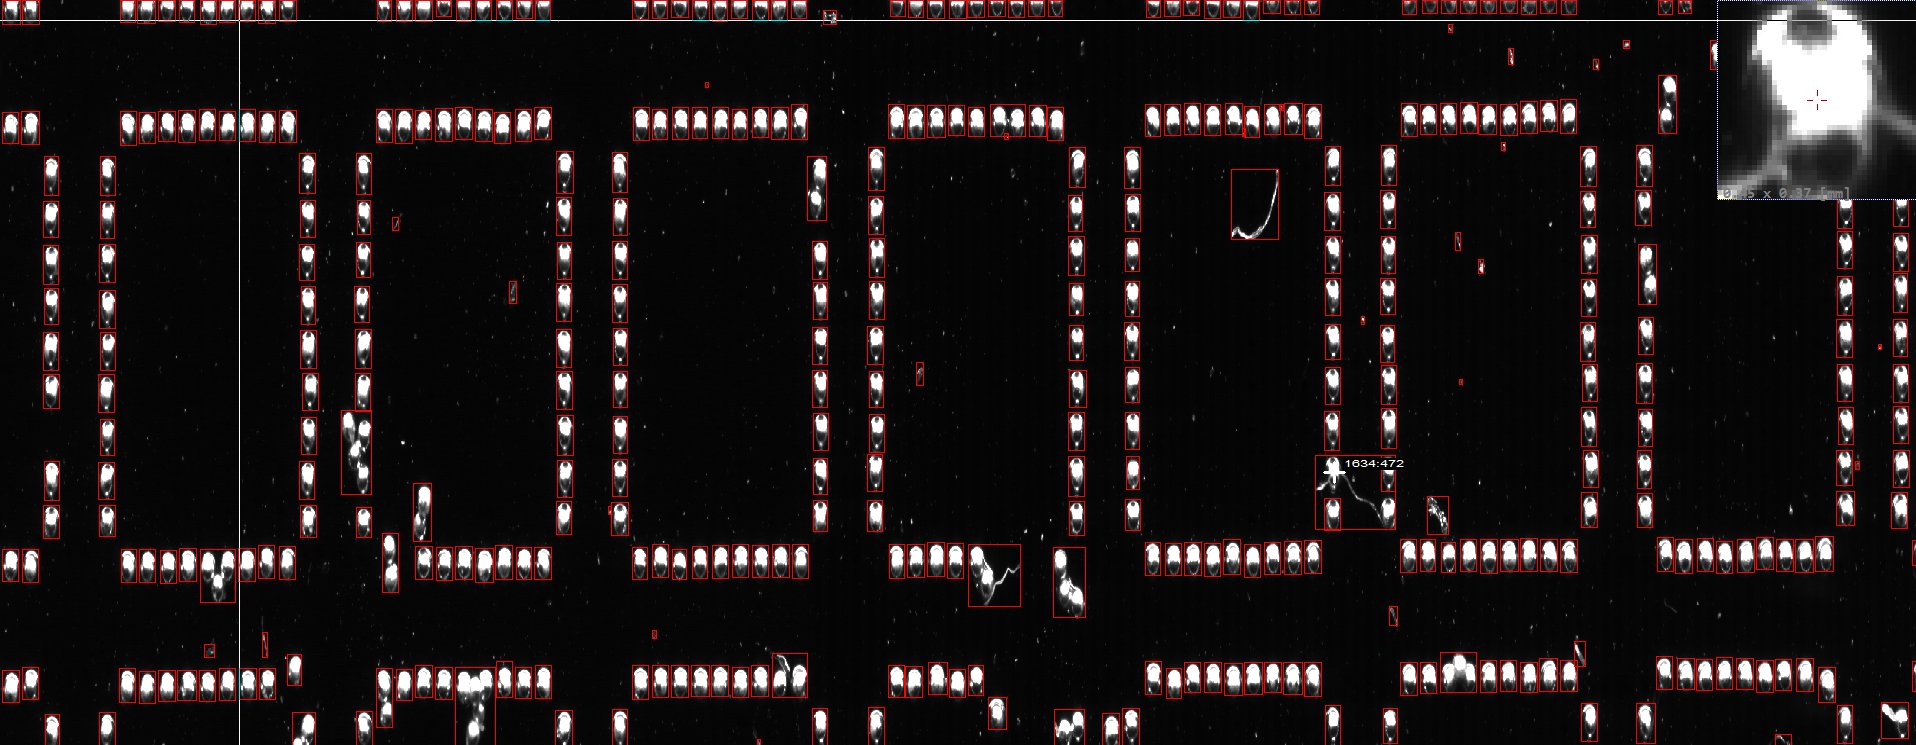
Schärfe-, Schwellwert- und Farbsensoren werten Pixel innerhalb einer Fläche aus und liefern statistische Informationen über deren Verteilung und Helligkeit. Kantendetektoren reagieren auf Helligkeitsübergänge und bestimmen deren statistische Mitte. Die Zusammenhangsanalyse fasst Pixel innerhalb eines Bereichs zu numerischen Objekten zusammen. Kantenverfolger folgen dem Konturverlauf und erzeugen eine numerische Vektorisierung des Objekts. Die Dunkelfeldanalyse kann anhand des Beleuchtungswinkels die Höhe eines Objekts bewerten.

Schärfen-Höhensensor

Software-Höhenmessung

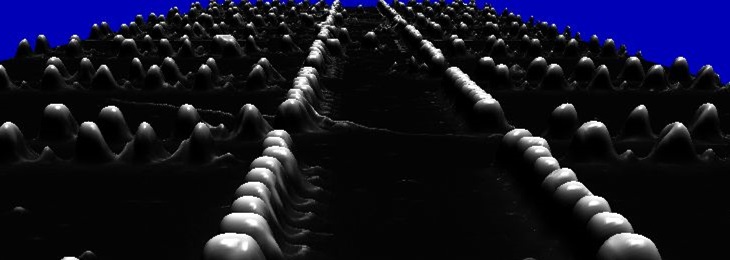
Bei strukturierten Substraten liefert der Schärfensensor einen Wert zwischen 0,0 und über 100,0. Dieser beschreibt die Schärfe des Bildausschnitts. Da die Kennlinie je nach Objektiv nicht linear verläuft, muss sie für die verwendete Apertur angenähert werden. Ist eine Referenzhöhe bekannt, kann daraus mithilfe der Lua-Prüfplanung eine präzise Höhenmessung erstellt werden.

Bilderkennung

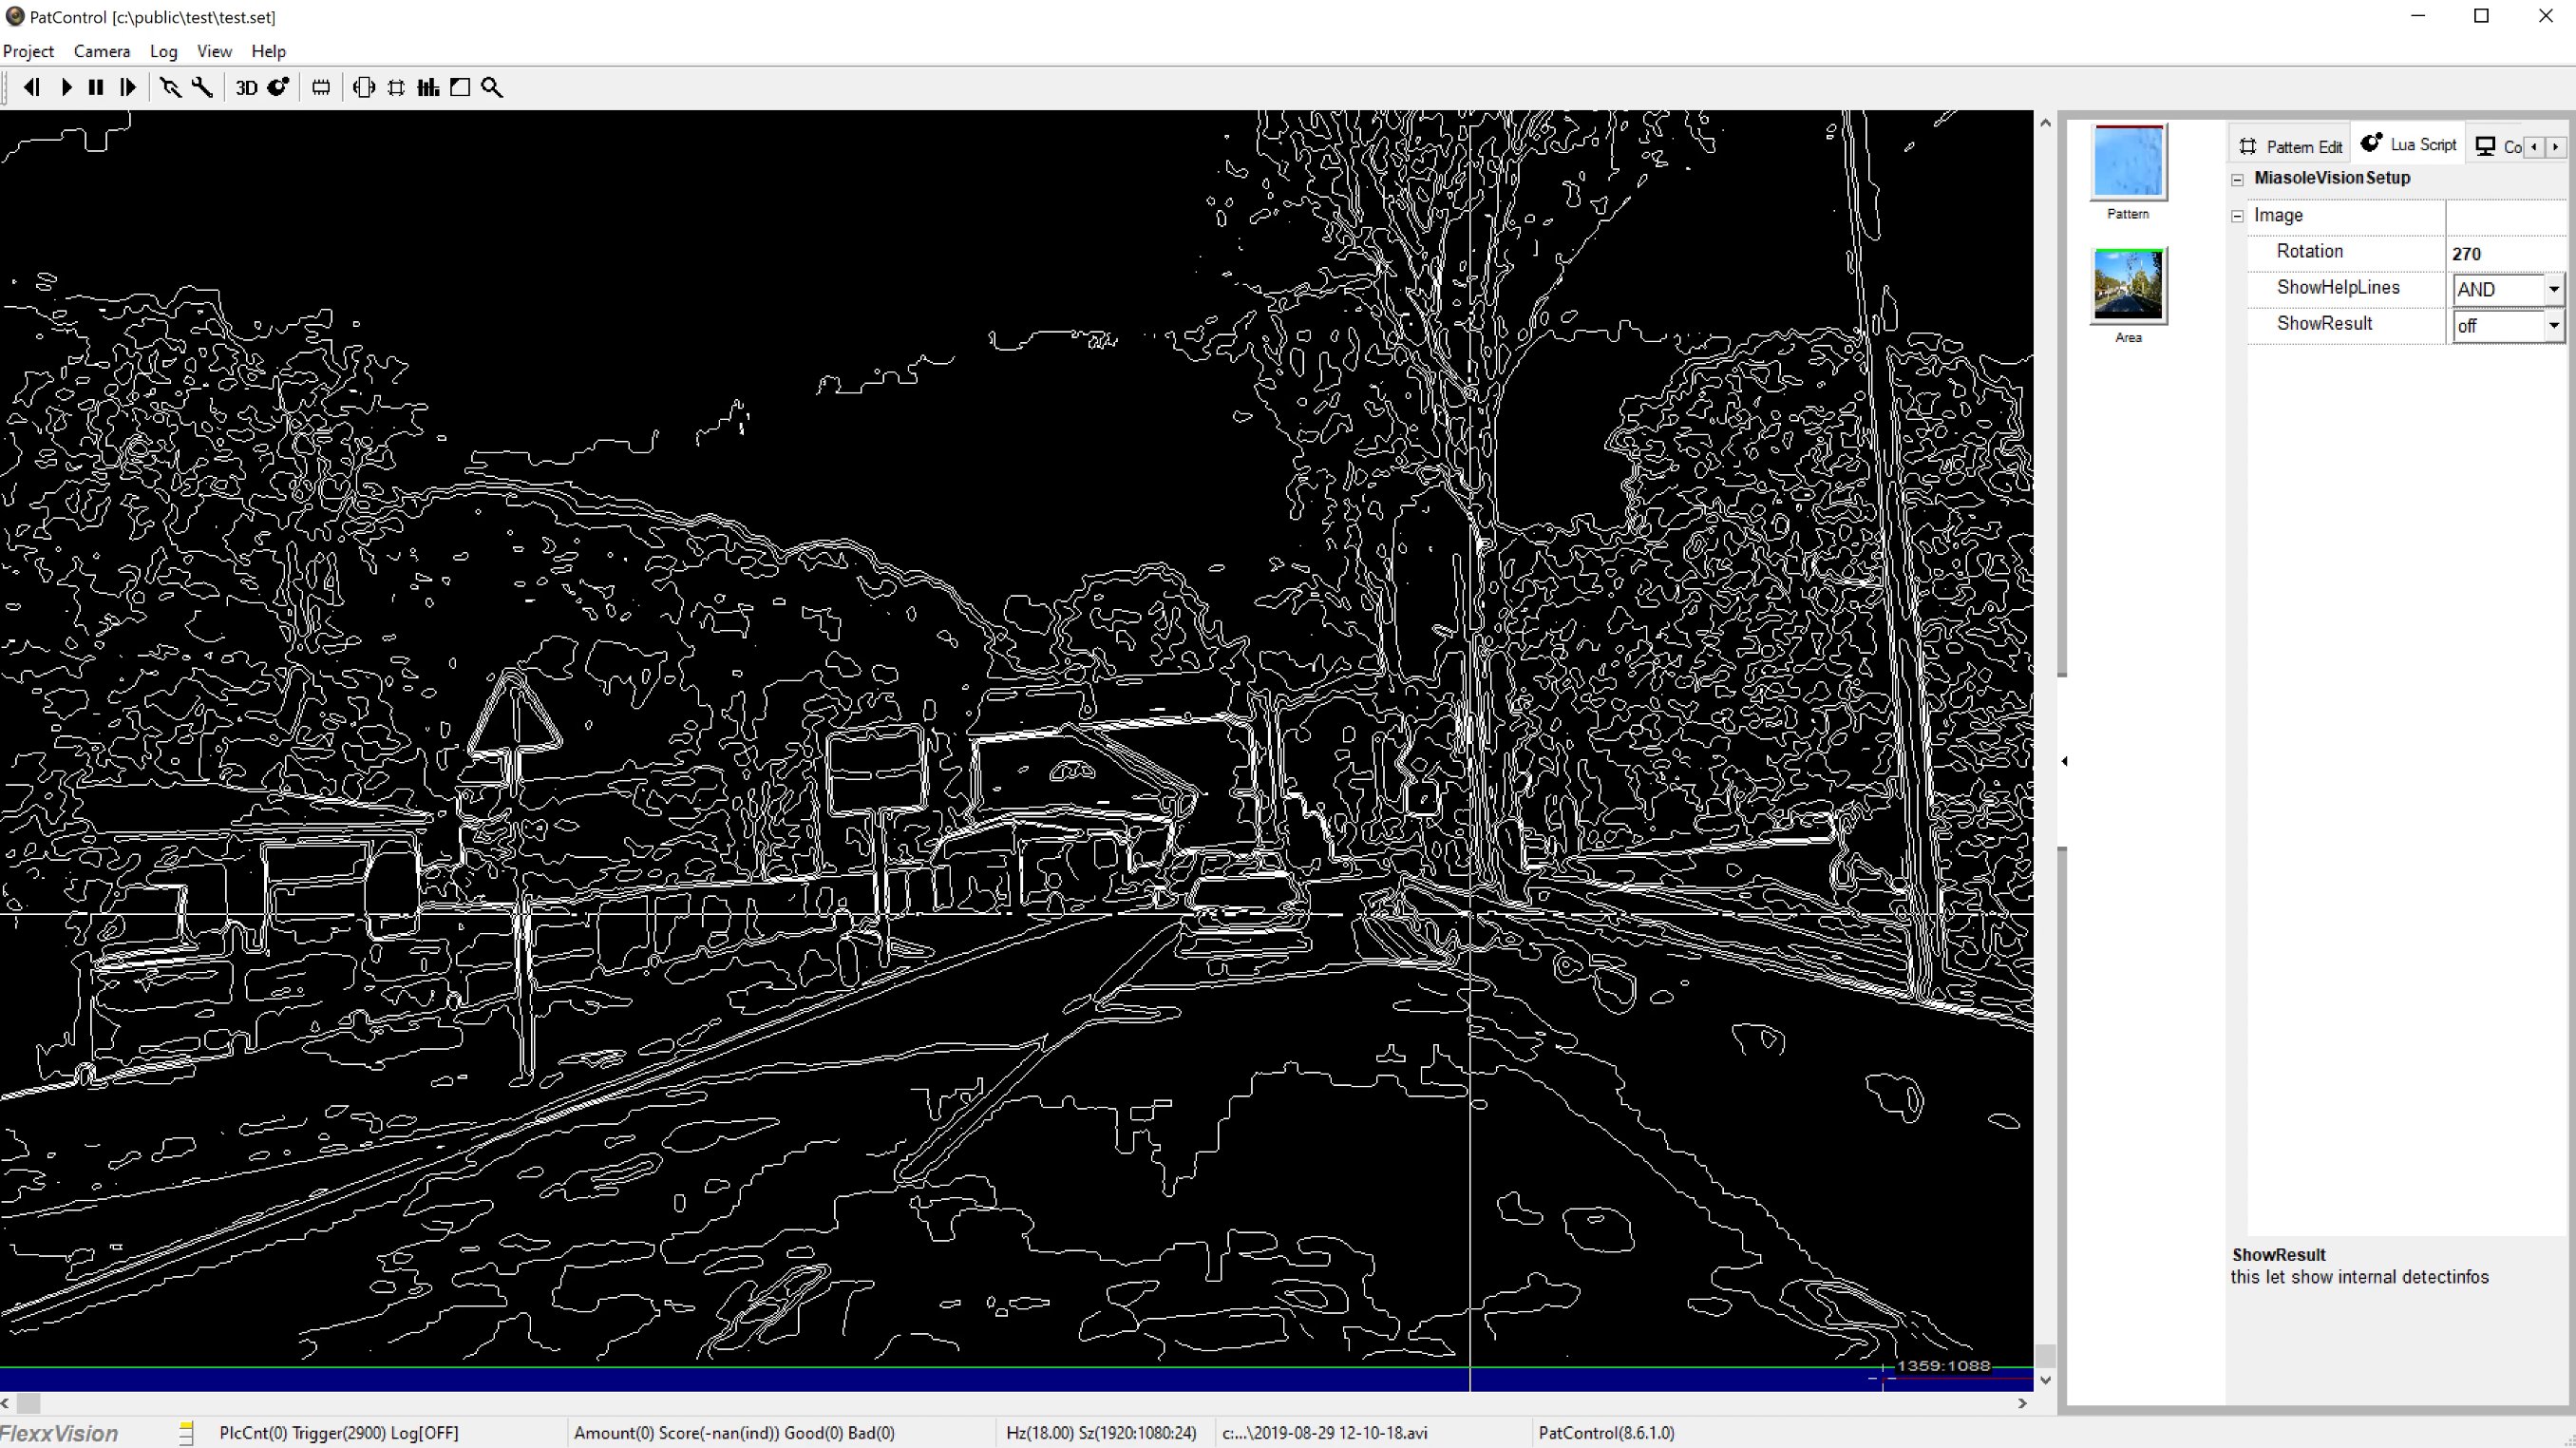
Bei der Bild-in-Bild-Erkennung werden Helligkeitsübergänge und Konturen eines Bildes als Merkmale erfasst. Ein nachfolgender Prozess reduziert die Merkmalsmenge und ordnet die Ergebnisse in einem skalierten Merkmalsraum. Die Daten liegen anschließend in Gruppen vor, beispielsweise nach Gewichtung oder Fließrichtung.

Über Lua lässt sich die Funktion ImageRecognition aufrufen. Sie kann einen Bildausschnitt, zum Beispiel mit 1024 × 768 Pixeln, mit bis zu 65 Hz auswerten und eine Liste der erkannten Merkmale zurückgeben. Ähnliche Merkmalsgruppen ermöglichen die Erkennung vergleichbarer Objekte. Anhand der Konturen kann außerdem die Lage von Kanten und Übergängen bestimmt werden.

Kamera vs LIDAR

LiDAR-Systeme liefern detaillierte Informationen über die Umgebung autonomer Systeme. Ein Multicore-Edge-Detektor kann Informationen jedoch direkt aus laufenden Kamerabildern gewinnen und dadurch eine kostengünstigere und weniger störanfällige Lösung ermöglichen.

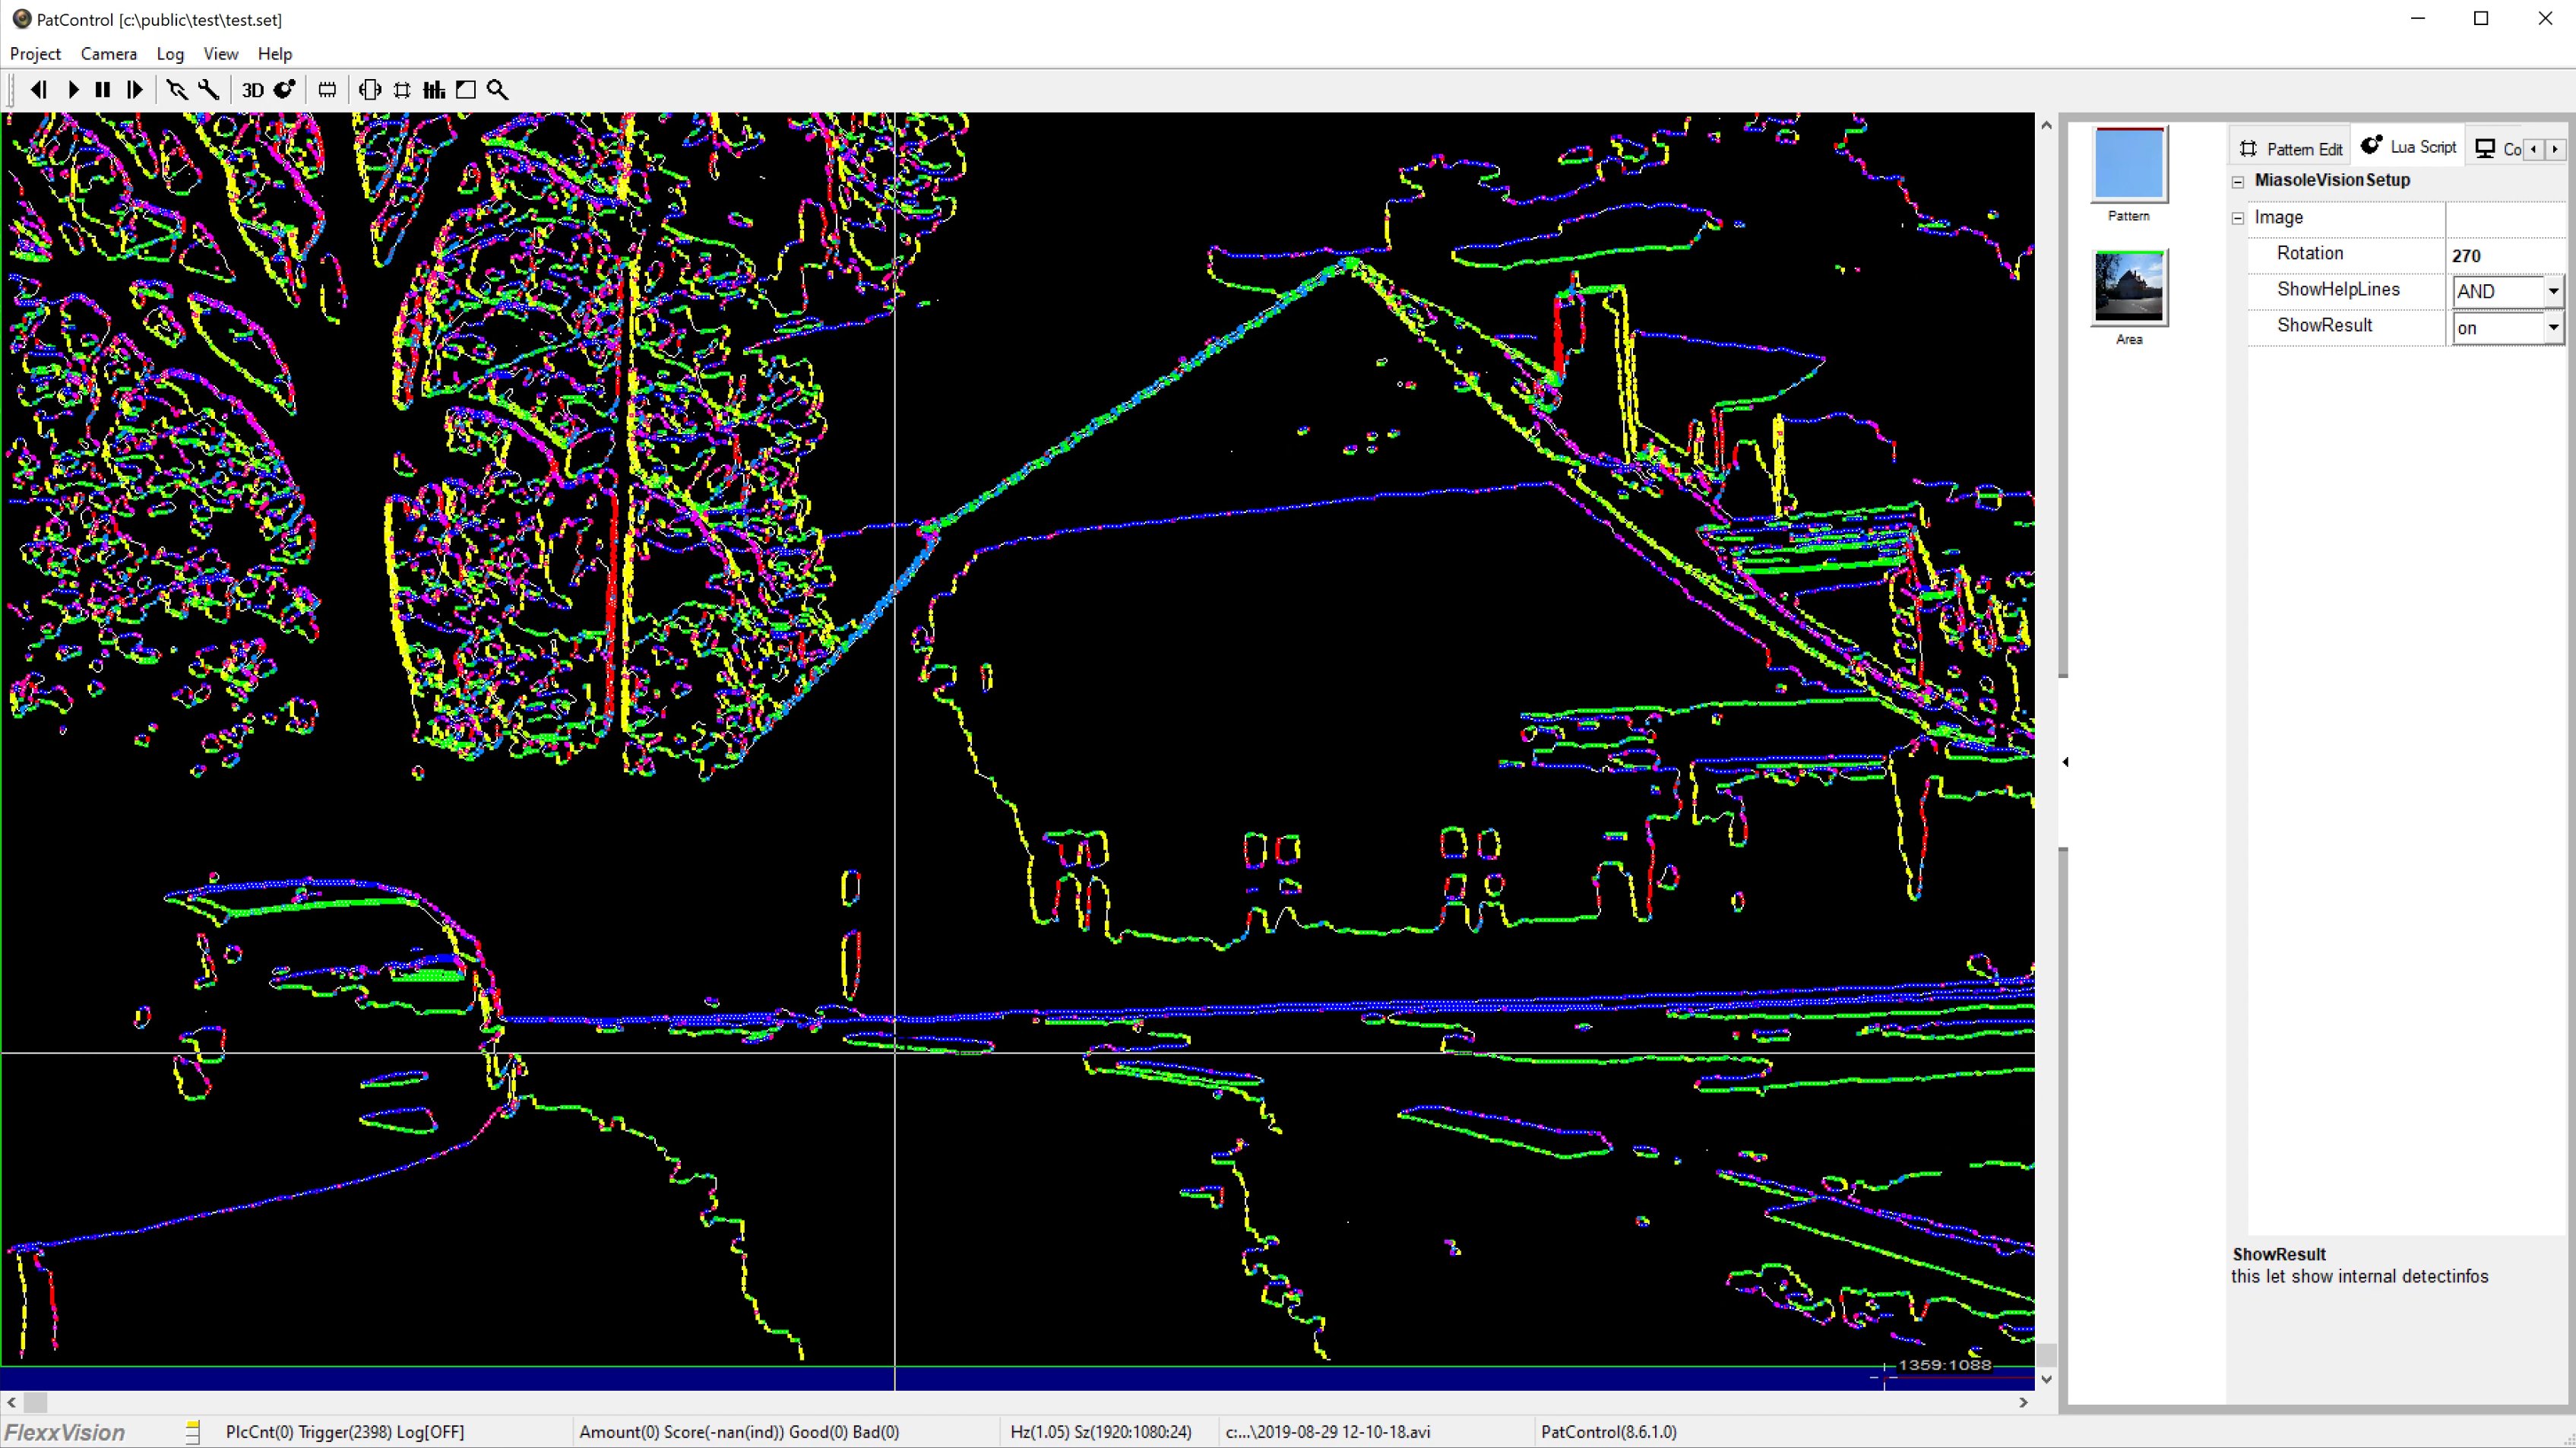
Neuronal Edge Detector with 10 CPU-Cores
Jede Linie der Image -Vektorisierung hat Merkmale die mit der Fluss Richtung auch farblich dargestellt werden kann.